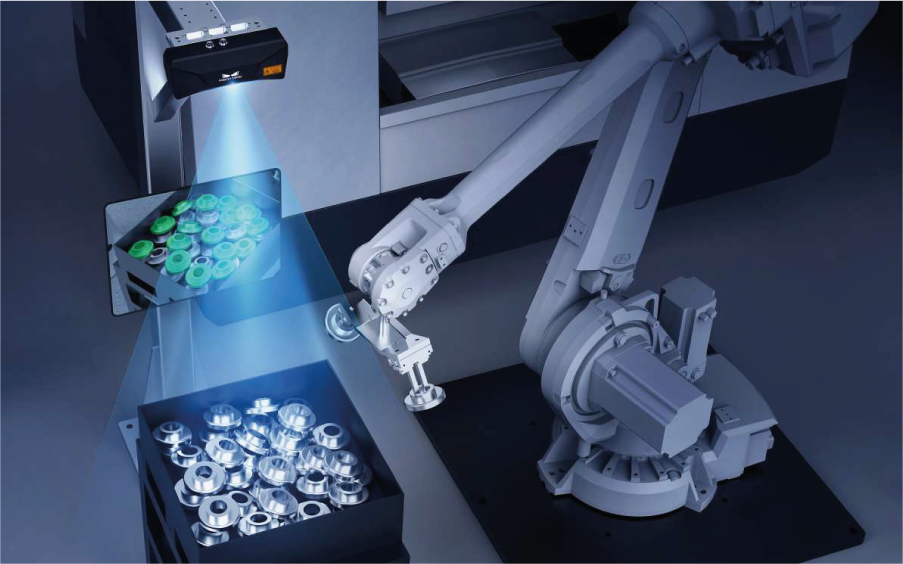
従来型の産業用ロボットは、ワークがあらかじめ決められた正確な座標に配置されている環境でこそ、その能力を最大限に発揮します。しかし、実際の製造現場では、ワークがランダムに積み重なっていたり、複雑な形状を持っていたり、高い反射率を持つ表面を有していたり、さらには向きが常に変化したりするケースも少なくありません。今日の自動化に求められているのは、もはや固定的なプログラミングだけに依存する仕組みではなく、現実の製造環境を正確に認識し、状況を理解して対応できるシステムです。
今回のMEGA Techでは、JSR GROUPが提供するMech-MindのAI+3Dビジョンソリューションを通じて、インテリジェント・オートメーションの新たな可能性を探ります。3Dスキャン、マシンビジョン、ディープラーニング、そして高度なロボット制御ソフトウェアをシームレスに統合することで、ロボットは対象物を動的に「認識・判断・処理」できるインテリジェントなシステムへと進化します。これにより、生産ラインにかつてない柔軟性をもたらします。
固定座標を超えて:実環境におけるワークの認識と検出
多数の金属部品が無造作に積み重なったビンを想像してみてください。ある部品は立った状態、別の部品は反対向き、さらに別の部品はさまざまな角度に傾いています。人間の作業者にとっては容易なピッキング作業でも、自動化されたロボットにとっては、部品の向きを解析し、正確な把持角度を算出し、他の物体との衝突を回避しながらリアルタイムで最適な軌道を計画する必要があります。
このような実環境での検出プロセスは、主に次の2つの段階で構成されます。
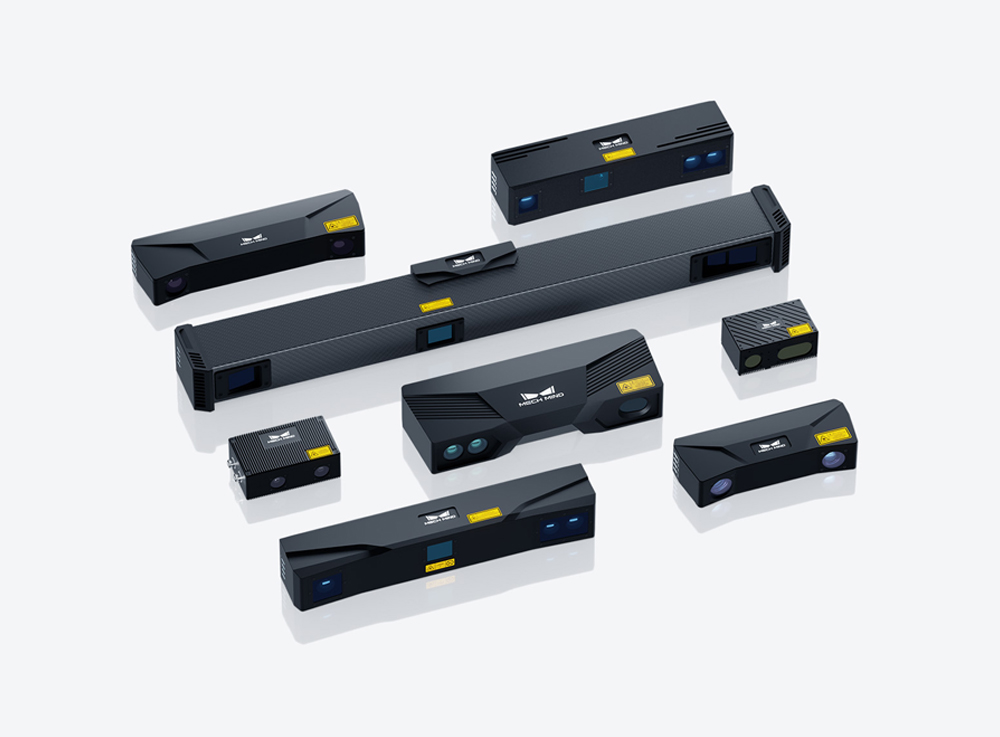
- 3Dモデル生成: Mech-Eye Industrial 3D Cameraが対象物の表面をスキャンし、高密度な3D点群データをリアルタイムで取得します。
- 姿勢・空間解析: ビジョンシステムが取得したデータを解析し、個々の部品について、3D位置、幾何学的形状、正確な姿勢・向きを高精度に特定します。
Mech-Mindの3Dビジョン技術は、従来の画像認識では対応が難しかったワークにも対応します。光沢や反射の強い金属部品、複雑な形状のワーク、ランダムに散在する部品などを安定して認識することで、実際の製造現場における柔軟性の高い生産環境でも、ロボットが安定して作業できる環境を実現します。
AI 3Dビジョンによる高精度なランダムビンピッキングの実現
現代の製造業において、特に大きな変革をもたらしているアプリケーションの一つが、**ランダムビンピッキング(Random Bin Picking)**です。これは、深いビンの中にランダムかつ不規則に保管された、重なり合う複数の部品をロボットが自律的に認識し、ピッキングする技術です。この作業は、従来型の自動化システムにとって長年にわたり大きな課題となっていました。
3Dビジョンとインテリジェント・アルゴリズムを組み合わせることで、Mech-Mindは高い効率性と信頼性を備えたビンピッキングを実現します。
- ピッキング戦略・対象物認識: Mech-Visionソフトウェアにより、部品の位置を認識し、ワークの種類を分類するとともに、最適な把持方法を決定します。
- 経路計画・衝突検知: Mech-Vizソフトウェアがロボットの動作軌道を算出し、事前に動作をシミュレーションすることで、ロボットアームやグリッパーがビンの壁面や周囲の部品と衝突することを防ぎます。
- グラフィカル・ノーコードインターフェース: 直感的に操作できる完全ビジュアル型のノーコードインターフェースを採用しており、オートメーションエンジニアは複雑なプログラミングを必要とせず、アプリケーションの設定・導入を迅速かつ容易に行うことができます。
3Dビジョンによるワークの投入・取り出し作業の自動化(マシンテンディング)
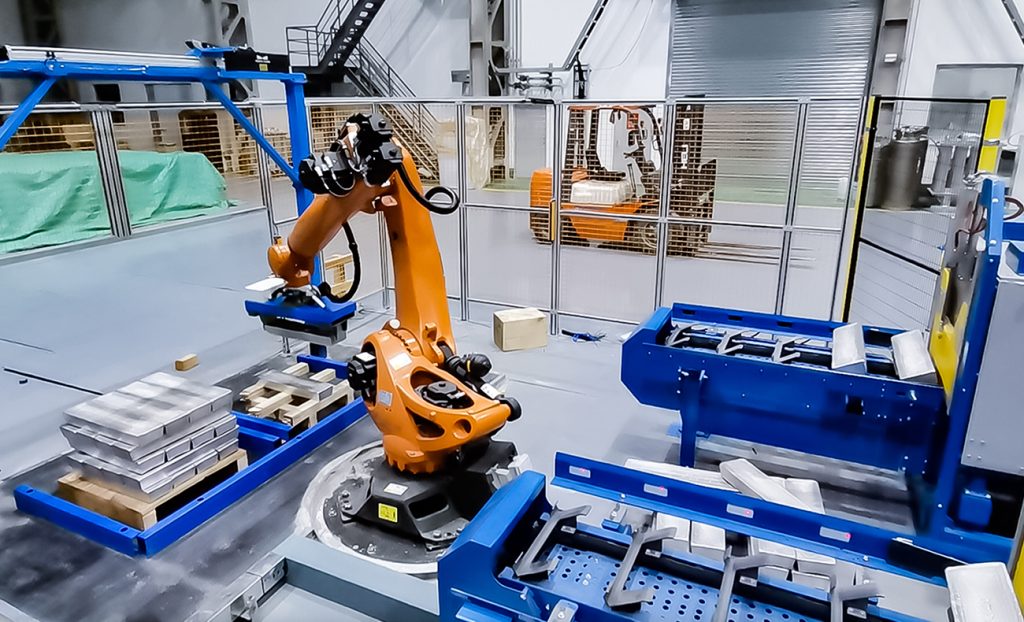
Mech-Mindが提供するもう一つの主要なアプリケーションが、マシンテンディング(Machine Tending)です。これは、ロボットを活用してワークを生産設備や加工ラインへ搬入・搬出したり、工程間で搬送したりする技術です。
ビジョンガイド・マシンテンディングの最大の特長は、ワークをピッキング・配置する前に、サイズ、形状、向きが異なるさまざまな部品を認識できる点にあります。さらに、反射性の高い表面を持つワークや、ランダムに積み重なった部品であっても、その位置と姿勢を正確に把握することができます。
Mech-Mindの3Dビジョンシステムは、金属加工や自動車産業におけるマシンテンディングを高度化し、より自律的な生産工程を実現します。ギア、モーターハウジング、スチールバー、ブレーキドラムなど、多様な部品をスキャンし、その正確な6Dポーズを認識します。取得した高精度な座標データをロボットへ送信することで、ワークの搬入・搬出をシームレスに行い、人手を介することなく、安定した連続運転を可能にします。
Eye–Brain–Handの連携:認識から実際の動作へ
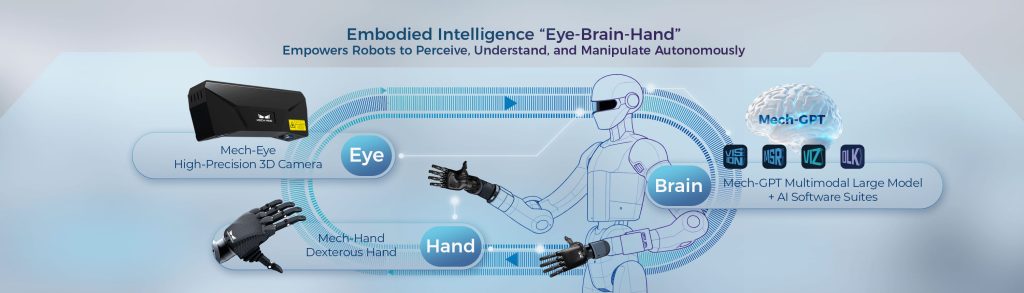
Mech-Mindのシステムアーキテクチャは、人間の認知・運動機能を模倣するように、**「Eye(目)・Brain(脳)・Hand(手)」**をシームレスに統合しています。これにより、産業用ロボットは、あらかじめプログラムされた位置で動作するだけのシステムから、リアルタイムに状況を判断し、環境の変化に適応できるインテリジェントなシステムへと進化します。
- EYE(認識): Mech-Eye Industrial 3D Cameraが作業エリアをリアルタイムでスキャンし、豊富な3D空間情報を取得します。
- BRAIN(計画・知能): 取得した空間データを、以下の3つのソフトウェアによって処理・解析します。
- Mech-Vision: ビジョン処理、検査、位置・姿勢の認識を担います。
- Mech-DLK: ディープラーニング・アルゴリズムを活用し、複雑な対象物の認識を実現します。
- Mech-Viz: 3Dシミュレーションおよび衝突を回避した経路計画を行います。
- HAND(実行): 産業用ロボットが算出された軌道に沿って動作し、Pick、Place、Load、Unload、Assemble、Palletizeなどの実作業を実行します。
この3つの要素が連携して機能することで、ロボットは高い知能と柔軟性を備え、製造現場で発生する瞬時の変化にも適応できるようになります。
省人化にとどまらない、柔軟性を備えた生産ラインの実現
企業にとって、AI+3Dビジョンがもたらす価値は、単に人手作業を自動化することだけにとどまりません。多品種・多様なワークや複雑な部品配置にも柔軟に対応できる、革新的な生産柔軟性をもたらします。
ビジョンガイド・ロボティクスは、従来の固定型自動化では対応が困難だった作業を可能にし、製造現場の自動化領域を大きく広げます。代表的なアプリケーションには、以下があります。
- ランダムビンピッキング: 深いビンの中に無秩序に積み重なった部品を認識し、取り出します。
- マシンテンディング: CNC工作機械や各種加工機へのワークの搬入・搬出を自動化します。
- 組立: 高い位置精度が求められる複雑な部品の組立工程を自動化します。
- パレタイジング/デパレタイジング: パレット上への異なる製品の積み付けや、パレットからの取り出しを自動化します。
これらの機能を活用することで、メーカーはより幅広い工程へ自動化を展開できるようになります。その結果、生産性の向上、作業者の反復作業からの解放、そして安定した品質基準の確立を実現し、次世代スマートファクトリーに求められる、より柔軟で持続可能なものづくりへとつなげることができます。